一句话答案:机器人关节模组内的减速器与电机对密封要求高,壳体密封或油封失效会造成润滑脂泄漏与外部切削液侵入。用 CTS Sentinel I28 多功能检漏仪,可在同一台仪器内串联多段测试并补偿关节腔的呼吸效应。
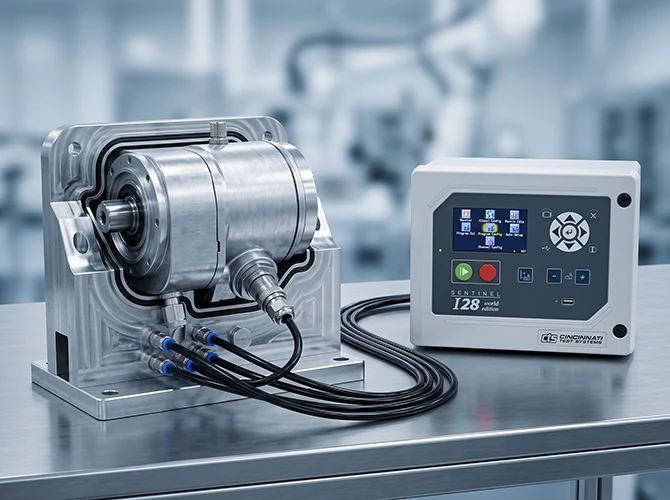
关节腔体存在呼吸效应,检测必须补偿温度与容积变化带来的读数漂移
泄漏往往从唇口与轴的配合面开始,外观与装配尺寸都正常,运转一段时间才渗出。
关节运转发热、停机冷却,腔内压力随温度起伏,读数缓慢变化极易被判成泄漏。
线缆出口、接插件与端盖密封圈各自独立,只测整机会掩盖具体泄漏位置。
密封部位:关节壳体分型面与端盖密封圈、减速器输入输出轴油封处、线缆出口密封件、接插件与壳体的结合面、平衡内压的呼吸元件。泄漏后果:润滑脂渗出污染工作环境与工件;切削液与粉尘侵入导致减速器磨损、编码器失效;定位精度衰减、寿命缩短,返工成本高。
为什么这里必须多方法串联。 关节模组内部的减速器与电机对密封要求高,但它的缺陷形态很分散:端盖与壳体的静密封、减速器输入输出轴油封的动密封、线缆出口与接插件的穿线密封各自独立,任何一处失效都表现为润滑脂渗出或切削液侵入。若只测整机气密,压力下降只反映有地方漏,却分不清是壳体还是油封,返工方向无从确定。更麻烦的是呼吸效应:关节运转发热、停机冷却时腔内空气随温度起伏,读数会缓慢漂移,这种漂移与真实微漏在压降曲线上很相似,单靠直压极易误判。用差压衰减把标准件与被测件放在近似温度环境里比对,环境波动在差压通道中相互抵消。
用差压衰减比对配合温度漂移补偿。标准件与被测件处于近似温度环境,环境波动在差压通道里相互抵消,缓慢的呼吸漂移就不再被误判为泄漏。
静态气密检测可发现唇口配合面的密封缺陷,但动密封的完整评价应结合运转后的复测。I28 可把静态判定与运转后复测段编在同一序列里,结果一并记录。
会。建议把壳体、油封区域与接插件等部位分段判定。I28 在同一台仪器内串联多段程序,可分别给出结论并逐台记录,便于定位泄漏究竟发生在壳体还是油封处。
靠差压比对与观察窗口。真漏在压差曲线上表现为单向持续变化,呼吸效应则随温度回稳而趋平。I28 用差压衰减让标准件与被测件处于相近温度,环境波动在差压通道里相互抵消,再配合延长稳压观察,两类变化就能分开。
机器人关节模组的难点是呼吸漂移与多部位泄漏的区分。CTS Sentinel I28 的差压衰减、温度漂移补偿与多段串联能力正对这两点,适合关节模组的批量出厂检验。


